Universitas Beihang di China berhasil atasi kegagalan rotor pada ‘drone’ dengan algoritme
18 January 2024
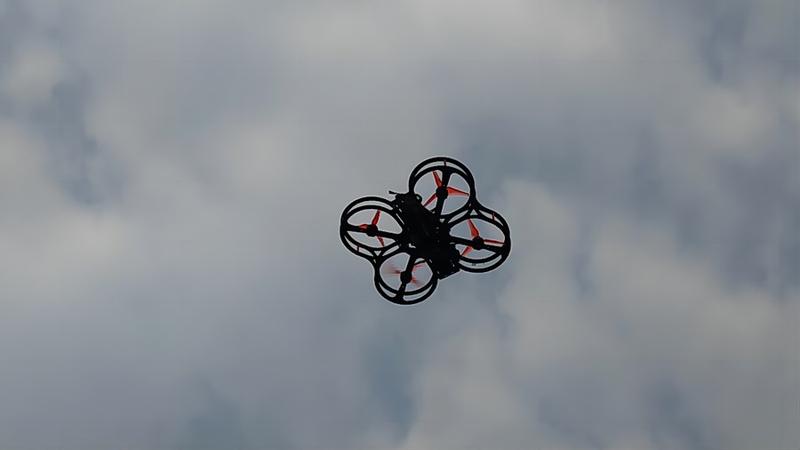
Foto ini menunjukkan quadcopter yang sedang terbang dengan hanya satu baling-baling yang berfungsi. (Xinhua/Universitas Beihang)
Drone dengan empat baling-baling, yang juga dikenal sebagai quadcopter, kini dapat tetap terbang meskipun salah satu motornya mengalami kegagalan, dengan metode algoritme.
Beijing, China (Xinhua) – Untuk drone dengan empat baling-baling, yang juga dikenal sebagai quadcopter, kegagalan satu motor atau baling-baling merupakan masalah besar. Dengan hanya tiga rotor yang bekerja, drone tersebut kehilangan stabilitas dan akan jatuh, kecuali ada strategi kontrol darurat yang diterapkan.Para peneliti di Universitas Beihang, China, yang memiliki spesialisasi dalam riset aeronautikal dan astronautikal, kini telah menemukan solusi untuk masalah ini. Mereka merancang sebuah algoritme untuk menstabilkan drone dan menjaganya tetap terbang secara otonomos setelah satu, dua, atau bahkan tiga rotornya tiba-tiba mati."Ketika salah satu rotor rusak, drone mulai berputar sendiri seperti gyro," kata Quan Quan, peneliti utama dalam studi ini yang juga profesor di Universitas Beihang.Gerakan rotasi berkecepatan tinggi ini akan menyebabkan kegagalan pengendali. Begitu mulai berputar sendiri, drone tidak bisa lagi memperkirakan posisinya di udara dan akhirnya akan jatuh.Dalam studi baru ini, masalah tersebut secara cerdik diatasi oleh tim Quan, yang menghindari pendekatan konvensional pengalihan pengontrol dan justru menggunakan teknik canggih yang dikenal sebagai "kontrol toleran-kesalahan pasif seragam".Dengan algoritme ini, komputer di dalam drone dapat mengendalikan drone saat terbang dan berputar, bahkan jika tiga baling-balingnya rusak."Dengan algoritme yang kami kembangkan ini, satu baling-baling yang masih berfungsi dapat menghasilkan seluruh daya angkat saat drone tersebut mulai berputar, ini mirip seperti dalam permainan tenis meja ketika seorang pemainnya yang mahir memiliki kemampuan untuk melakukan servis, kemudian berlari ke sisi lawan dan dengan cekatan memukul balik bola, sehingga menyelesaikan permainan dengan lancar sendirian," papar Quan kepada Xinhua.Temuan penelitian ini telah diterbitkan di jurnal internasional IEEE Transactions on Robotics. Jurnal itu juga menampilkan video yang menunjukkan keberhasilan pelaksanaan eksperimen di luar ruangan. Selama eksperimen ini, quadcopter menunjukkan kemampuannya untuk mempertahankan penerbangan yang aman bahkan ketika menghadapi kegagalan satu, dua, atau tiga rotor.Ke Chenxu, partisipan utama dalam riset ini sekaligus seorang mahasiswa PhD di Universitas Beihang, mengatakan bahwa metode tersebut dapat diterapkan pada drone multirotor dengan enam atau delapan rotor.Menurut para peneliti, studi ini memiliki signifikansi yang sangat besar, karena quadcopter makin banyak digunakan, mulai dari operasi penyelamatan kebakaran hingga layanan pengiriman paket. Mereka yakin metode kontrol yang toleran-kesalahan ini berpotensi meningkatkan keselamatan penerbangan quadrotor di semua bidang.Laporan: RedaksiBagikan
Komentar
Berita Terkait

Satelit China luncurkan tangki penyimpanan pertama hasil cetak tiga dimensi
Indonesia
•
12 Apr 2024

China pimpin dunia dalam kapasitas penyerapan karbon hutan dan padang rumput
Indonesia
•
15 Aug 2024
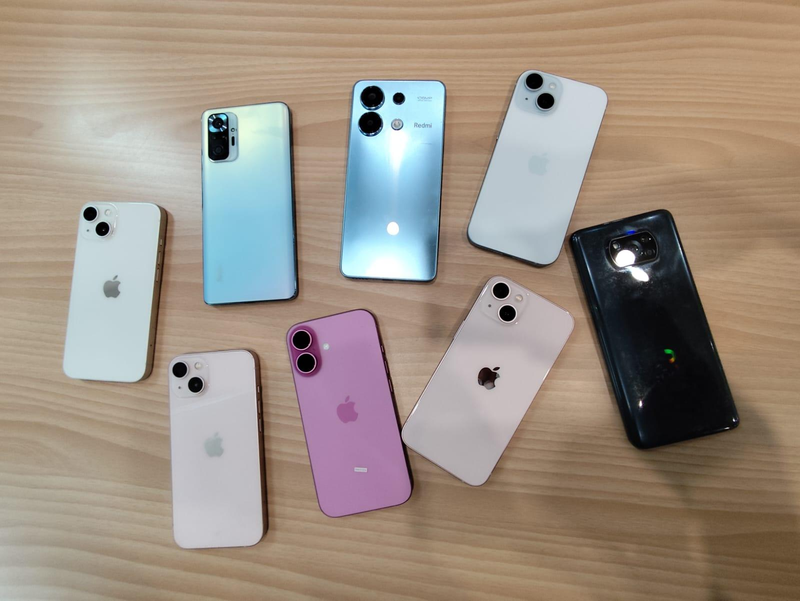
Fokus Berita – Kamera profesional mulai terancam? Ponsel China hadirkan sensor 1 inci dan ‘zoom’ periskop
Indonesia
•
25 Sep 2026

China luncurkan pesawat antariksa berawak Shenzhou-19 pada 30 Oktober
Indonesia
•
30 Oct 2024
Berita Terbaru
Fokus Berita – Kamera profesional mulai terancam? Ponsel China hadirkan sensor 1 inci dan ‘zoom’ periskop
Indonesia
•
25 Sep 2026
Makam piramida era Romawi simpan adegan langka perjalanan Dewa Ra ke dunia bawah
Indonesia
•
25 Sep 2026
China operasikan 354.000 robot industri pada 2025, hampir 60 persen dari total dunia
Indonesia
•
24 Sep 2026
Dunia terbelah soal AI di PBB: Guterres desak aturan, Trump tolak pembatasan global
Indonesia
•
24 Sep 2026